
Mühendislik Yazıları
Gömülü sistemler, Edge AI, endüstriyel yazılım ve kritik mühendislik üzerine içgörüler.
Mühendislik filmleri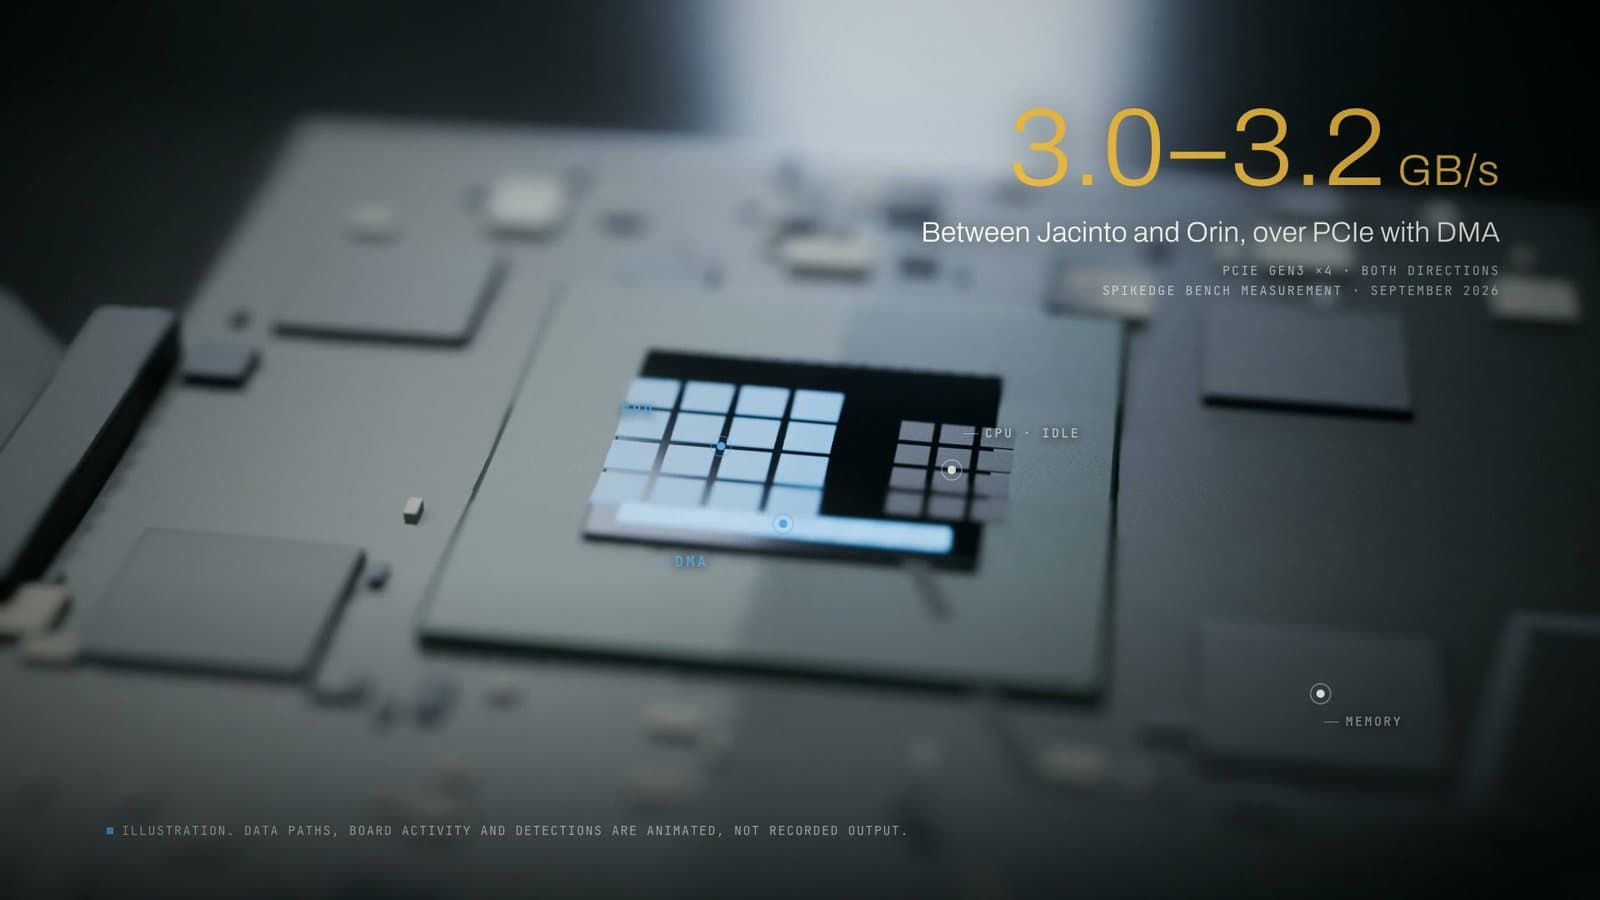
Doğrudan GPU'ya: PCIe ve DMA ile Kareyi Kopyalamadan Taşımak
İki kart arasında kareyi işlemci kopyalarsa hat boş kalır. PCIe Gen3 ×4'te DMA, paket boyutu, bellek türü ve kesmeler; tezgâhımızda 3,0–3,2 GB/s.
Tüm Yazılar
Gerçek Zamanın Maliyeti: Ne Zaman Hesaplamamalı, N Nasıl Seçilir?
Ağır tespit modelini her karede koşturmak, zaten bilinen bilgiye tam fiyat ödemektir. N karede bir tespit için maliyet modeli, hata bütçesi ve N'yi seçme yöntemi.

İşbirlikçi Algı: Aracın Göremediği Nesneyi Zamanında Bilmek
Kör köşedeki nesneyi daha büyük bir model göremez; ikinci bir bakış açısı görür. Yol kenarı algı düğümü, nesne durumu mesajı, gözlem zamanı ve güvenlik zinciri.
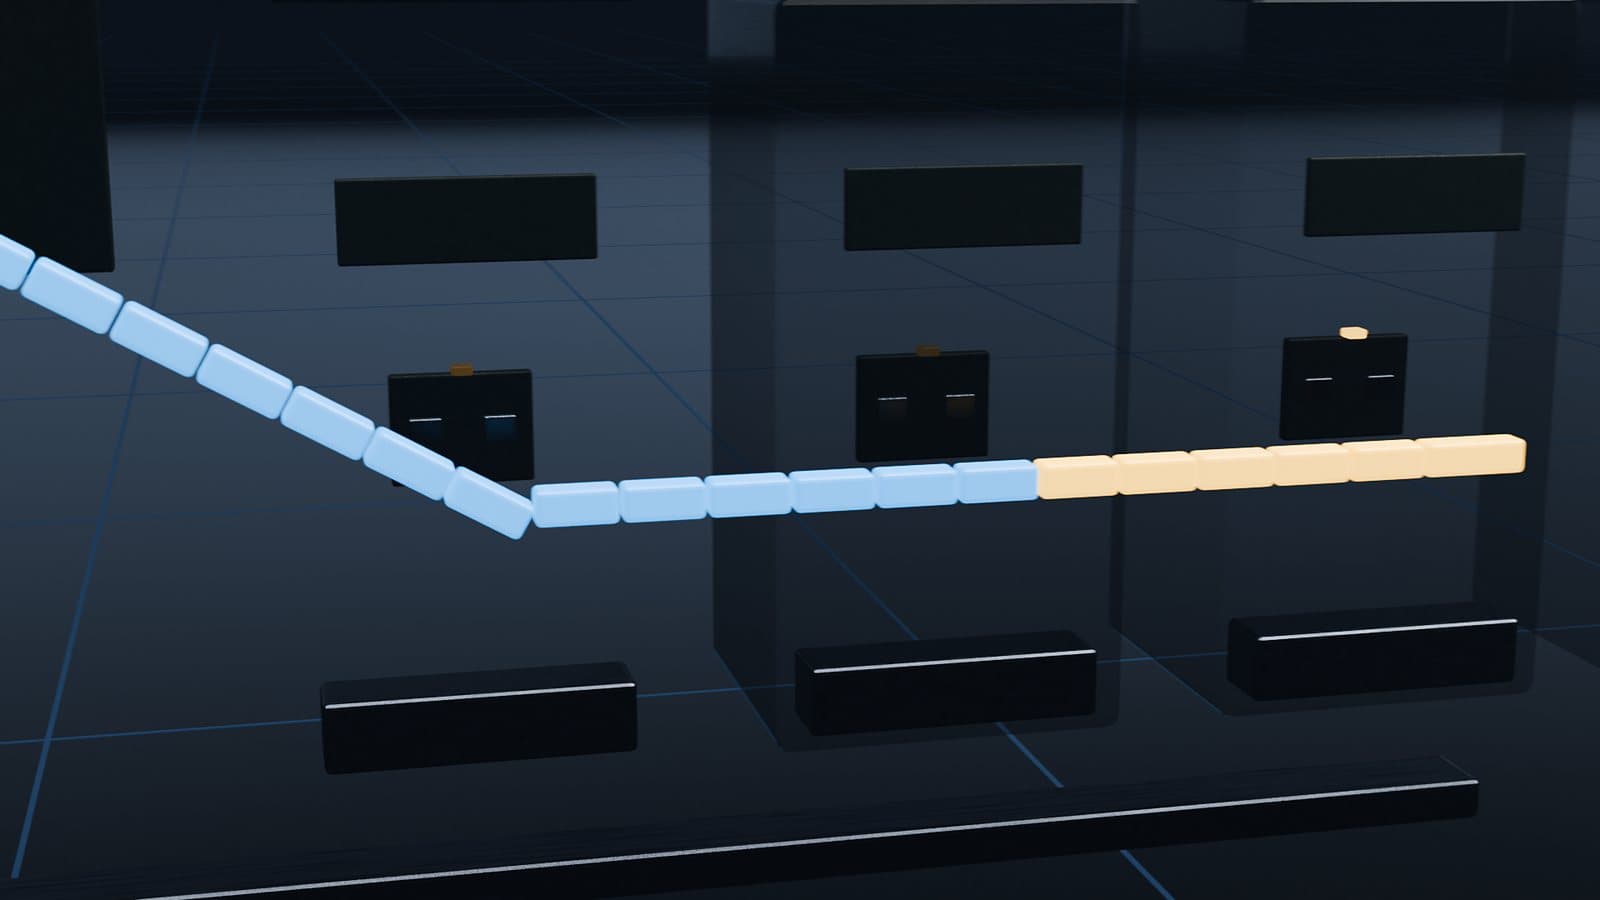
EtherCAT Nasıl Çalışır: Tek Çerçeve, Bütün Makineler
EtherCAT'te tek çerçeve bütün hattı dolaşır; her cihaz kendi payını çerçeve geçerken donanımda okur ve yazar. FMMU, Working Counter, CAN farkı ve tezgâh ölçümlerimiz.

Kuş mu Drone mu? İz ve Ses Öznitelikleriyle Sınıflandırma
Uzaktaki kuş ile drone tek karede aynı birkaç pikseldir; ayrımı izin zamandaki şekli ve rotor sesi taşır. Öznitelikler, yanıltan durumlar ve kenarda füzyon.
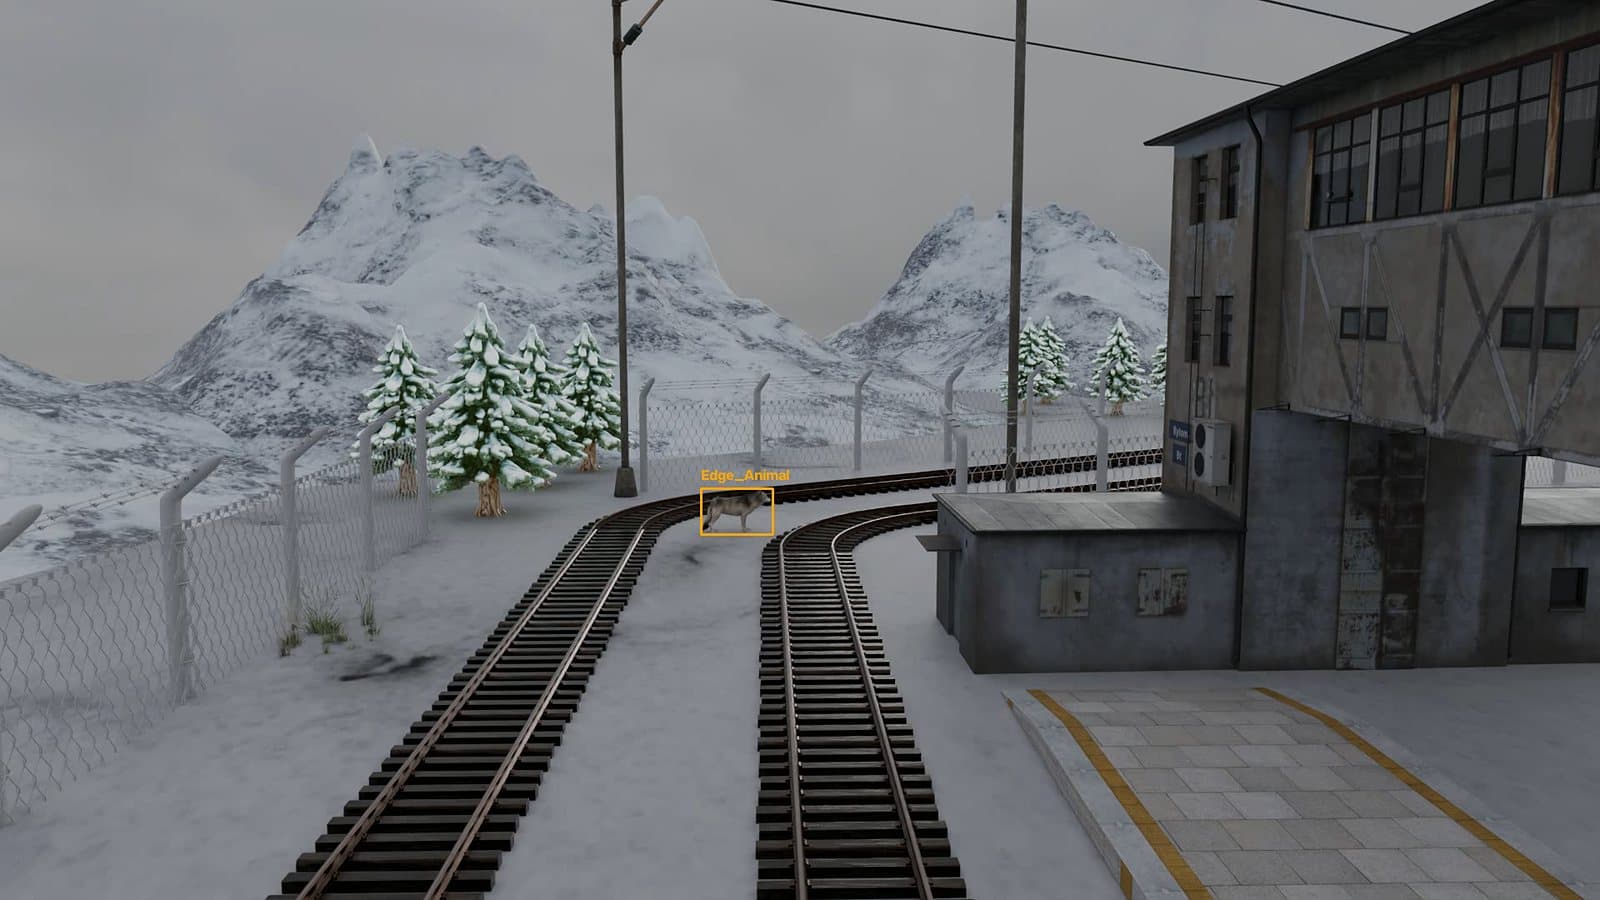
Sentetik Veride Koşul Bir Parametredir: Kışı Beklemeden Test
Sentetik veride hava ve ışık birer render parametresidir. Aynı sahne, aynı etiket, farklı koşul: eşleştirilmiş test, dedektörün yalnızca koşula duyarlılığını ölçer.
Kavram Filmi Kanıt Değildir: Mühendislik Filmlerinde Doğruluk Kapıları
Kavram filmi bir ilkeyi gösterir, performansı kanıtlamaz. Filmlerimizi montajdan önce denetleyen kapıları ve bir kapının bizi nasıl yanılttığını anlatıyoruz.
Sensör Füzyonunda Zaman Damgası: Hangi Saat, Nerede Vuruluyor
Kamera, IMU ve LiDAR'ı aynı durum kestiriminde birleştirmenin şartı ortak bir saat alanıdır. PTP/gPTP kurulumu, donanım ve yazılım damgası farkı, pozlama ortası tanımı, ROS 2 saat kaynakları ve senkronizasyon bütçesini çıkarma yöntemi.
Çok Çekirdekli SoC'ta Çekirdek İzolasyonu: isolcpus Yetmez
isolcpus yalnızca yük dengelemeyi kapatır; tick, RCU, kworker, IPI ve kesmeler izole çekirdekte kalmaya devam eder. İzolasyonun yazılım ve donanım katmanlarında nerede sızdığı, nasıl doğrulandığı ve nerede kapanmadığı.
OTA Güncellemede İşler Ters Giderse: Başarısızlık Modları ve A/B Tasarımı
Güç kesintisi, yarım indirme, imza doğrulama sırası ve rollback kilidi — OTA'yı mutlu yol yerine başarısızlık ağacı üzerinden tasarlamak. Atomik geçiş noktası, watchdog ile sağlık onayı ve A/B ile kurtarma imajı karşılaştırması.
Gömülü Sistemde Bellek Parçalanması: Aylar Sonra Çökmenin Sebebi
Sızıntı yokken RSS neden büyür? Heap parçalanmasının birikme mekanizması, ayırıcı seçimi (dlmalloc, TLSF, jemalloc), statik ayırma disiplini, RTOS ile Linux farkı, OOM killer davranışı ve teşhis yöntemi.
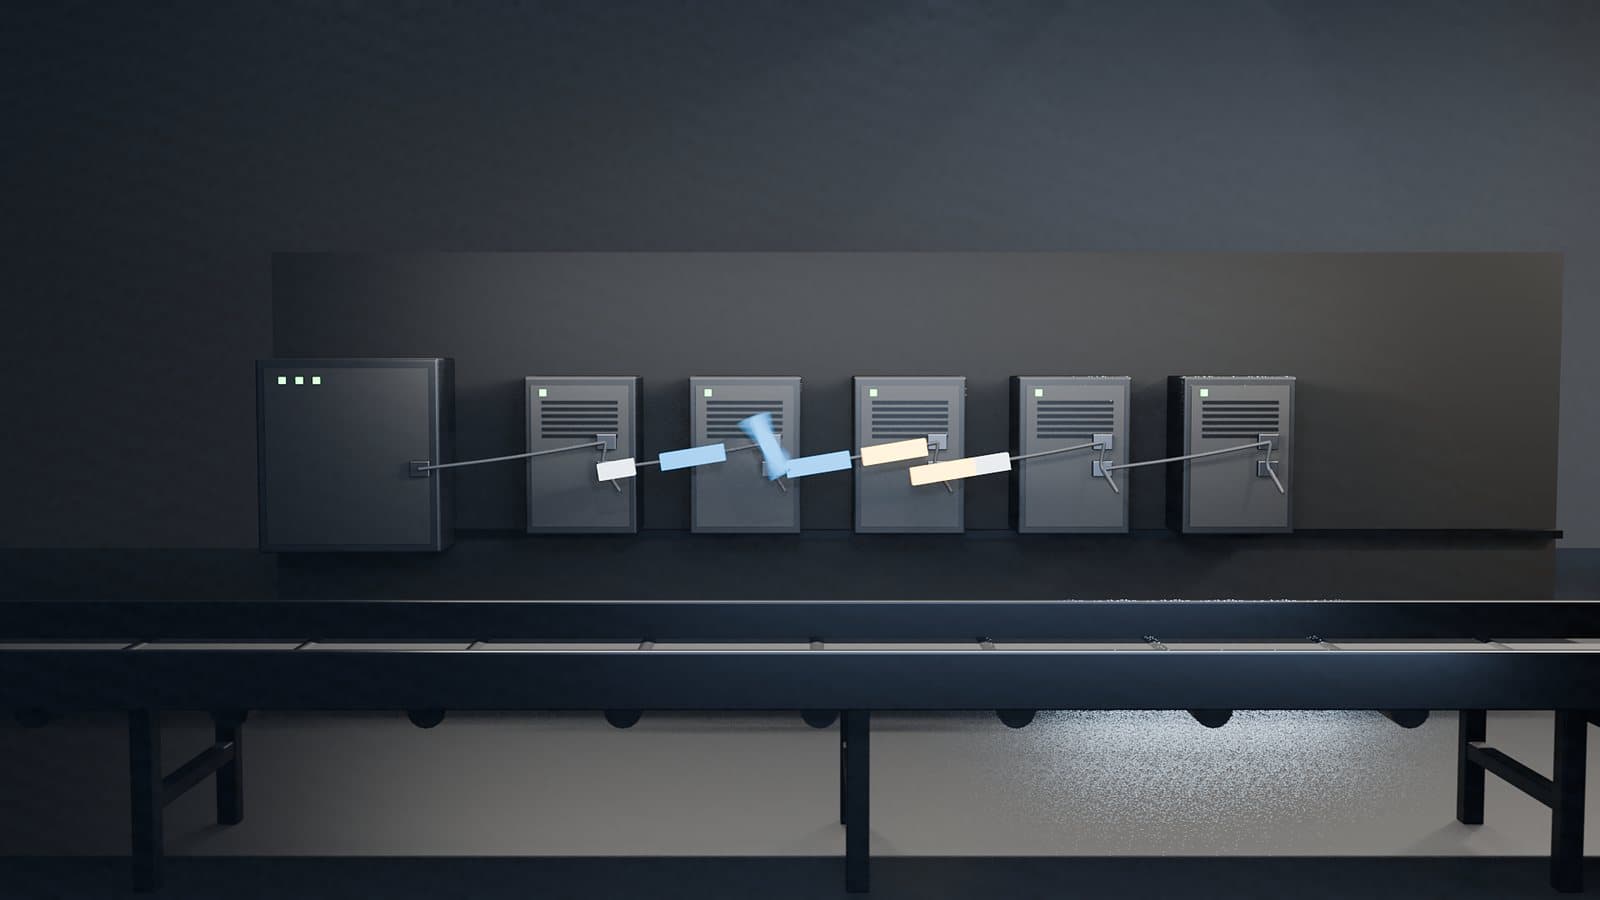
TSN: Endüstriyel Ağda Zaman Hassas Haberleşmenin Mimarisi
IEEE 802.1 TSN tek bir standart değil, bir mekanizma kümesidir. Qav ile Qbv'nin farkı, koruma bandının gizli maliyeti, kararın hangi katmanda verildiği ve EtherCAT'in ne zaman rakip ne zaman tamamlayıcı olduğu.

AM67A: Geliştirme Kartından Üretime — Geri Dönüşü Olmayan Kararlar
Sipariş kodu neyi taahhüt ettiriyor, eFuse neden geri alınamıyor, POH tablosu ürün ömrünü nasıl bağlıyor ve datasheet'in kendi içindeki sıcaklık çelişkisi. AM67x SPRSPA3B'den bölüm numarasıyla çıkarılmış üretim kararı defteri.

AM67A Vision Pipeline: VPAC3L, DMPAC ve C7x Arasında Görüntü Nasıl İşleniyor?
AM67A'da bir karenin sensörden karara yolculuğu: VISS alt blokları, SL2 ve zaman paylaşımlı VPAC, DMPAC'ın gerçek sınırları ve gecikmenin nereye gittiği.

AM67A vs AM62A: Hangi TI Görü İşlemcisi, Hangi İş Yükü İçin?
AM67A ile AM62A arasındaki farkı TOPS sütununa bakmadan çözüyoruz: kamera topolojisi, PCIe, DMPAC, fonksiyonel güvenlik ve kart maliyeti eksenlerinde bir karar rehberi.

TI AM67A SoC: Cortex-A53, R5F ve 4 TOPS Edge AI Mimarisi
TI AM67A SoC'un Cortex-A53, üç Cortex-R5F, C7x/MMA, VPAC3L ve DMPAC bloklarını güncel datasheet revizyonuna dayanarak inceliyoruz: 4 TOPS ne anlatır, ne anlatmaz.

AM67A'da Linux + Cortex-R5F: Gerçek Zamanlı Kontrolü Ayırmak
AM67A'da hangi görev Cortex-A53'e, hangisi R5F alanına ait? Bölüşüm kararı, remoteproc/RPMsg köprüsü, paylaşımlı bellek tuzakları ve altı anti-pattern.

T3 Gemstone O1 Teknik Analizi: AM67A Kartının Mimari Sınırları
T3 Gemstone O1'in AM67A SoC'undan neyi dışarı çıkardığını, Edge AI hattını, R5F tarafını ve NuttX/ArduPilot desteğinin gerçek kapsamını birincil kaynaklarla inceliyoruz.

Jetson Orin NX ile Tarımsal Robotik: Gerçek Zamanlı Çıkarım Hattı
Tarımsal otonom sistemlerde görüntü işleme gecikmesi doğrudan ürün kaybına dönüşür. Donanım encoder'a geçiş, hat sadeleştirme ve glass-to-glass gecikmenin doğru ölçüm yöntemi.

EtherCAT Master Stack: Bir Tezgâh Ölçümü
EtherCAT, klasik Ethernet üzerinde çalışan ama tamamen farklı bir paradigma sunan bir fieldbus protokolüdür. Bu yazıda TI Sitara AM572x + TI-RTOS + Acontis EC-Master tezgâhımızda gecikmeyi nasıl ölçtüğümüzü, ölçüm sonuçlarını ve gecikmeyi neyin belirlediğini anlatıyoruz.

Gömülü Sistemleri Kalbinden Korumak: Fiziksel Güvenlik ve Şifreli BSP
Fiziksel erişime açık savunma platformlarının güvenliğini siber saldırıların ötesine taşıyoruz. Secure Boot, RootFS şifreleme ve donanım tabanlı güven köklerine teknik bakış.

Edge AI'da Güç Paradoksu: Hailo-8 Neden Dengeleri Değiştiriyor?
Benchmark tablolarının ötesinde bir saha analizi: Watt başına performans (FPS/W) metriği, modern C-UAS sistemlerinin görev ömrünü ve termal başarısını nasıl etkiler?

Gecikmeye Savaş Açmak: WebRTC ve Milisaniyelik Karar Mekanizmaları
Video akışındaki 150ms'lik bir gecikme sahada neyi değiştirir? C-UAS ve İHA operasyonlarında gecikme bütçesinin ve tarayıcı tabanlı C2 sistemlerinin derinlemesine analizi.

Yocto Project: Donanımın Ruhuna Dokunan İşletim Sistemi Terziliği
Neden hazır bir Linux dağıtımı değil de Yocto? Bir gömülü sistem mühendisinin gözünden, BitBake ve Layer mimarisinin projeye kattığı gerçek özgürlüğü ve teknik derinliği tartışıyoruz.