

Görüntüler
Mühendislik görüntüleri
Üzerinde çalıştığımız problemleri Blender'da kurduğumuz sahnelerle anlatıyoruz: bir çerçevenin üretim hattında nasıl dolaştığı, bir aracın göremediği nesne, tek karede ayırt edilemeyen kuş ve drone, hesaplamanın ne zaman yapılmaması gerektiği, sahada çekilemeyen eğitim verisi. Kavramsal görüntüler bir ilkeyi gösterir, performans kanıtlamaz; ekranda sayı yalnızca ölçtüğümüzde, kurulumu ve yöntemiyle birlikte görünür.
- Görüntü
- 10
- Toplam süre
- 9:43
- Transkript
- TR · EN · DE
- KAVRAMSAL GÖRÜNTÜ4
- İLLÜSTRASYON + TEZGÂH VERİSİ2
- SENTETİK VERİ3
- SENTETİK KOMPOZİT1
En yeni görüntü · KAVRAMSAL GÖRÜNTÜ
Her şeyi hesaplamak mı? Kestirimci bakımda nöromorfik işlemci ve GPU
Uçta asıl soru ne kadar hızlı hesapladığımız değil, her şeyi hesaplamamız gerekip gerekmediği. Jetson Orin Nano Super her sensör penceresini modelin tamamından geçirir; BrainChip AKD1500 yalnızca bir olay geldiğinde çalışır. Örnek bir pompa motorunun rulmanı.
Bölümler ve transkriptTüm görüntüler · 10
 1:04
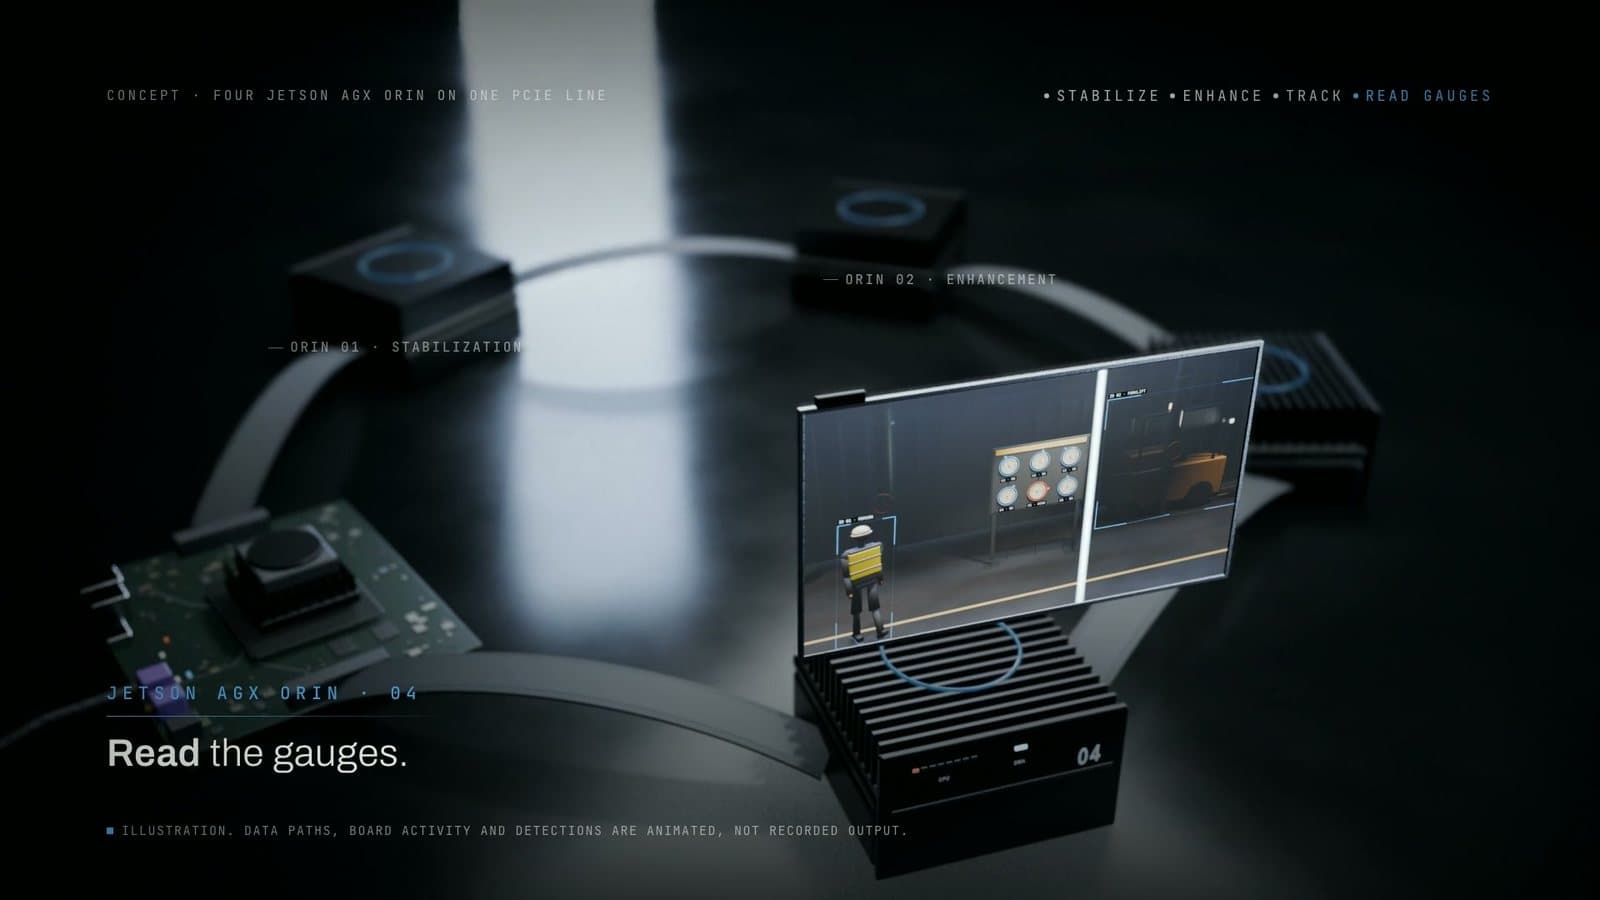
Doğrudan GPU'ya: TI Jacinto'dan Jetson Orin'e zero-copy PCIe
Tek kamera karesi, dört GPU ve onu görmeyi bekleyen bir operatör. Kare TI Jacinto'ya iner, oradan sonrasını DMA üstlenir ve PCIe üzerinden doğrudan Jetson Orin'in GPU belleğine yazılır; işlemci kareye dokunmaz. Sonra aynı kartlar ve aynı kablo, bu kez her kareyi işlemci kopyalarken.
 1:00
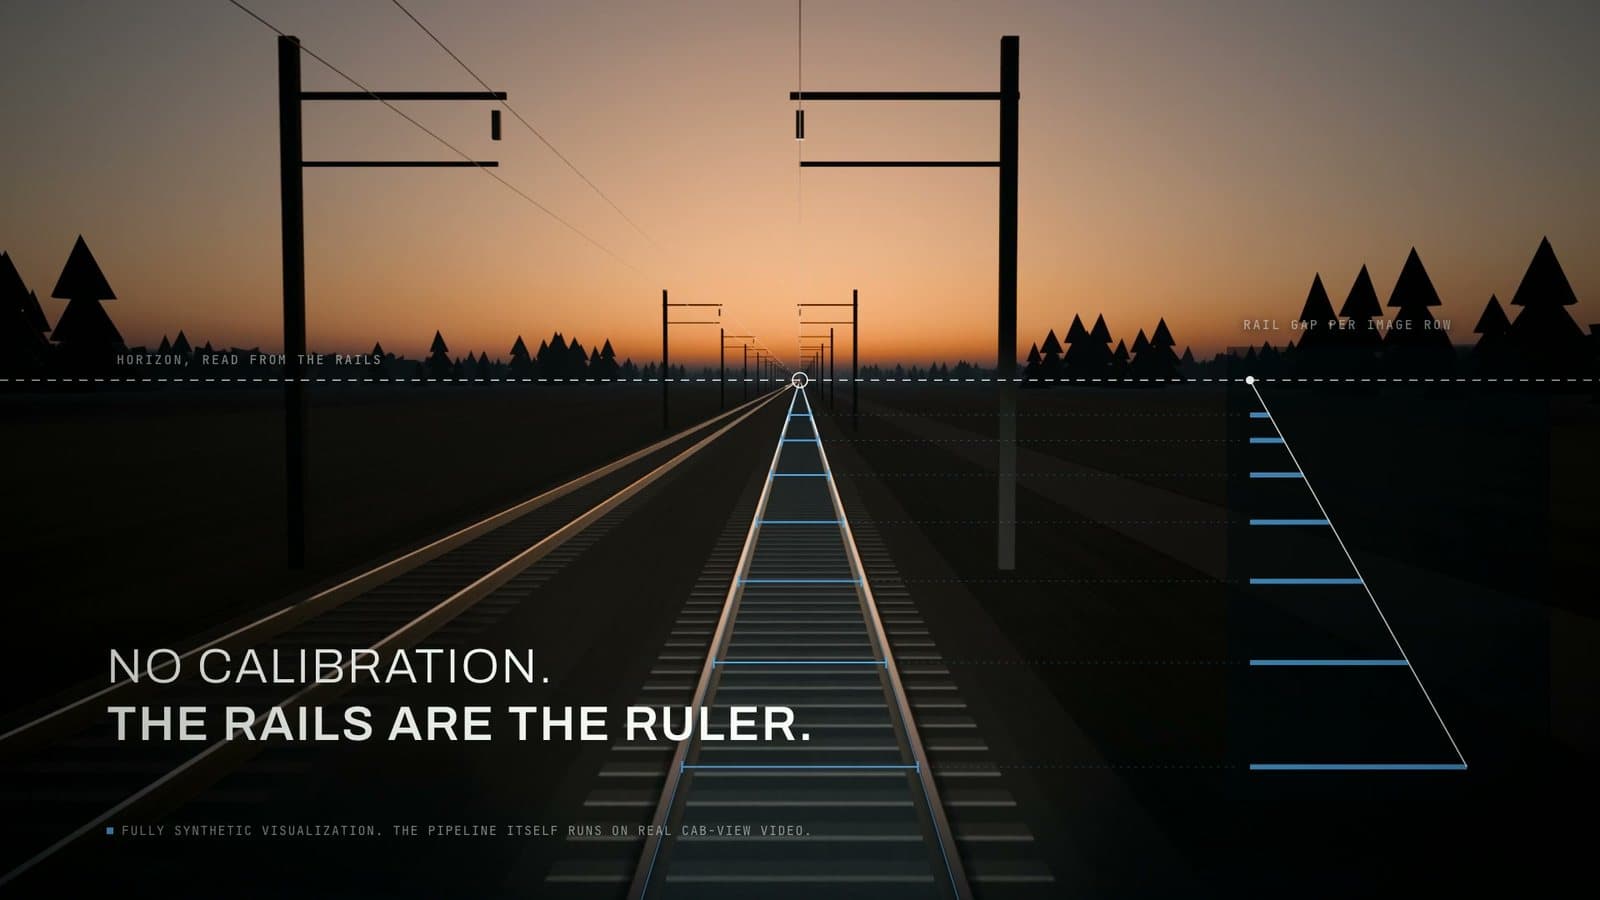
Demiryolu engel tespiti için sentetik veri: raylar cetveldir
Raydaki engeli ne bekleyebilirsiniz ne sahneleyebilirsiniz. Bu yüzden eğitim verisi gerçek kabin görüntüsü üzerine kuruluyor ve her adım ölçülüyor: raylar kalibrasyonsuz ufku ve ölçeği veriyor, yerleştirilen engel sahnede sabit kalıyor, etiketi de görünen kısmı izliyor.
 1:01
Gerçek zamanın bir bedeli var: ne zaman hesaplamamalı
Direkteki bir sensör gökyüzündeki bir nesneyi izliyor. Ağır model tek bir karede koşuyor, aradaki kareleri çok daha ucuz bir tahmin taşıyor. Kesintisiz farkındalık, gereksiz hesap olmadan.
 1:36
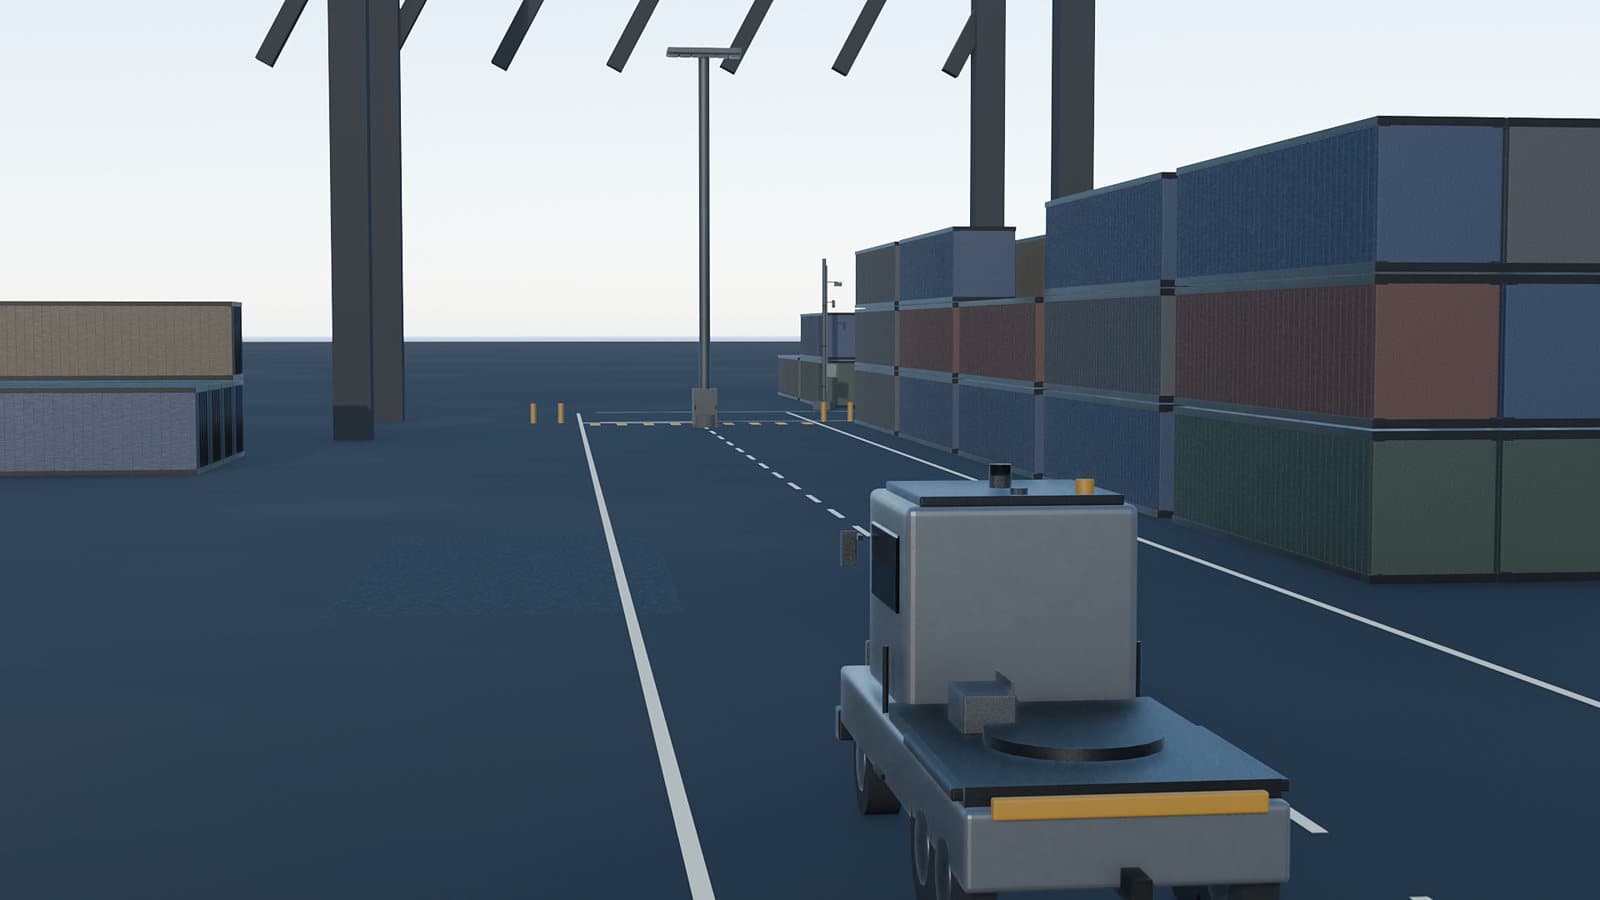
Aracınızın göremediği nesne: işbirlikçi algı
Otonom bir terminal traktörü, konteyner istifinin bir forklifti gizlediği kavşağa yaklaşıyor. Yol kenarındaki algı düğümü bir video akışı daha değil nesnenin durumunu gönderiyor; araç kendi gözüyle görmeden yavaşlıyor.
 1:20
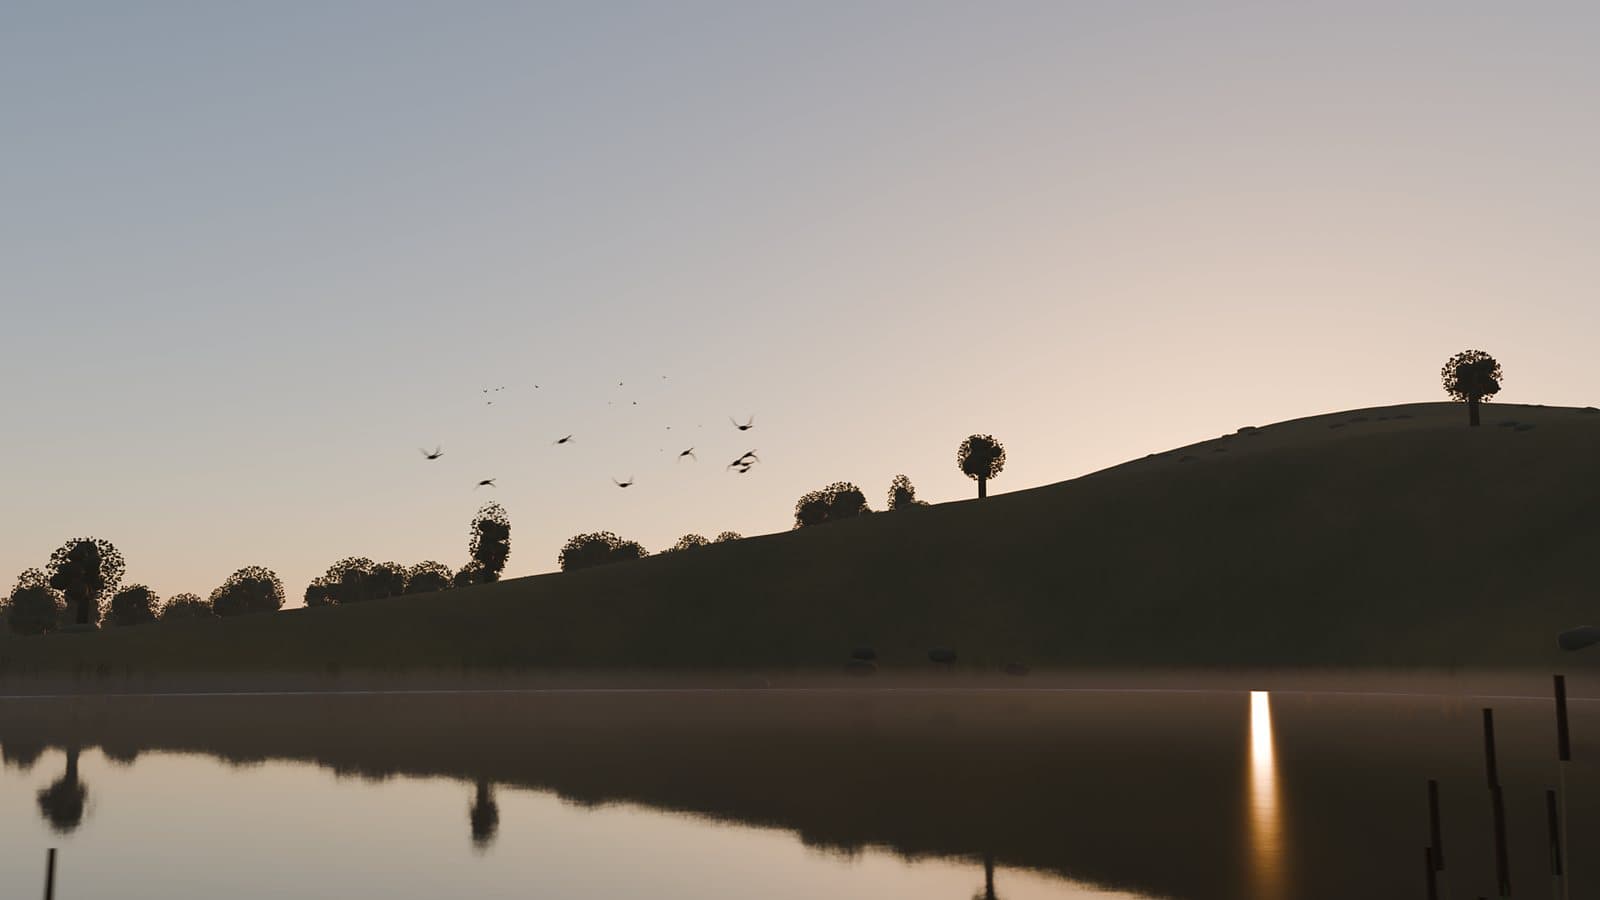
İz, zamanda bir şekildir: tek direkte kuşu drone'dan ayırmak
Tek karede kuş ile drone aynı koyu noktadır. İzleyici her noktayı bir yola çevirir; görüntüdeki izlerden biri hiç çırpmaz, düz gider, havada durur ve dönmeden yana kayar. İkinci ipucu ses.
 1:20
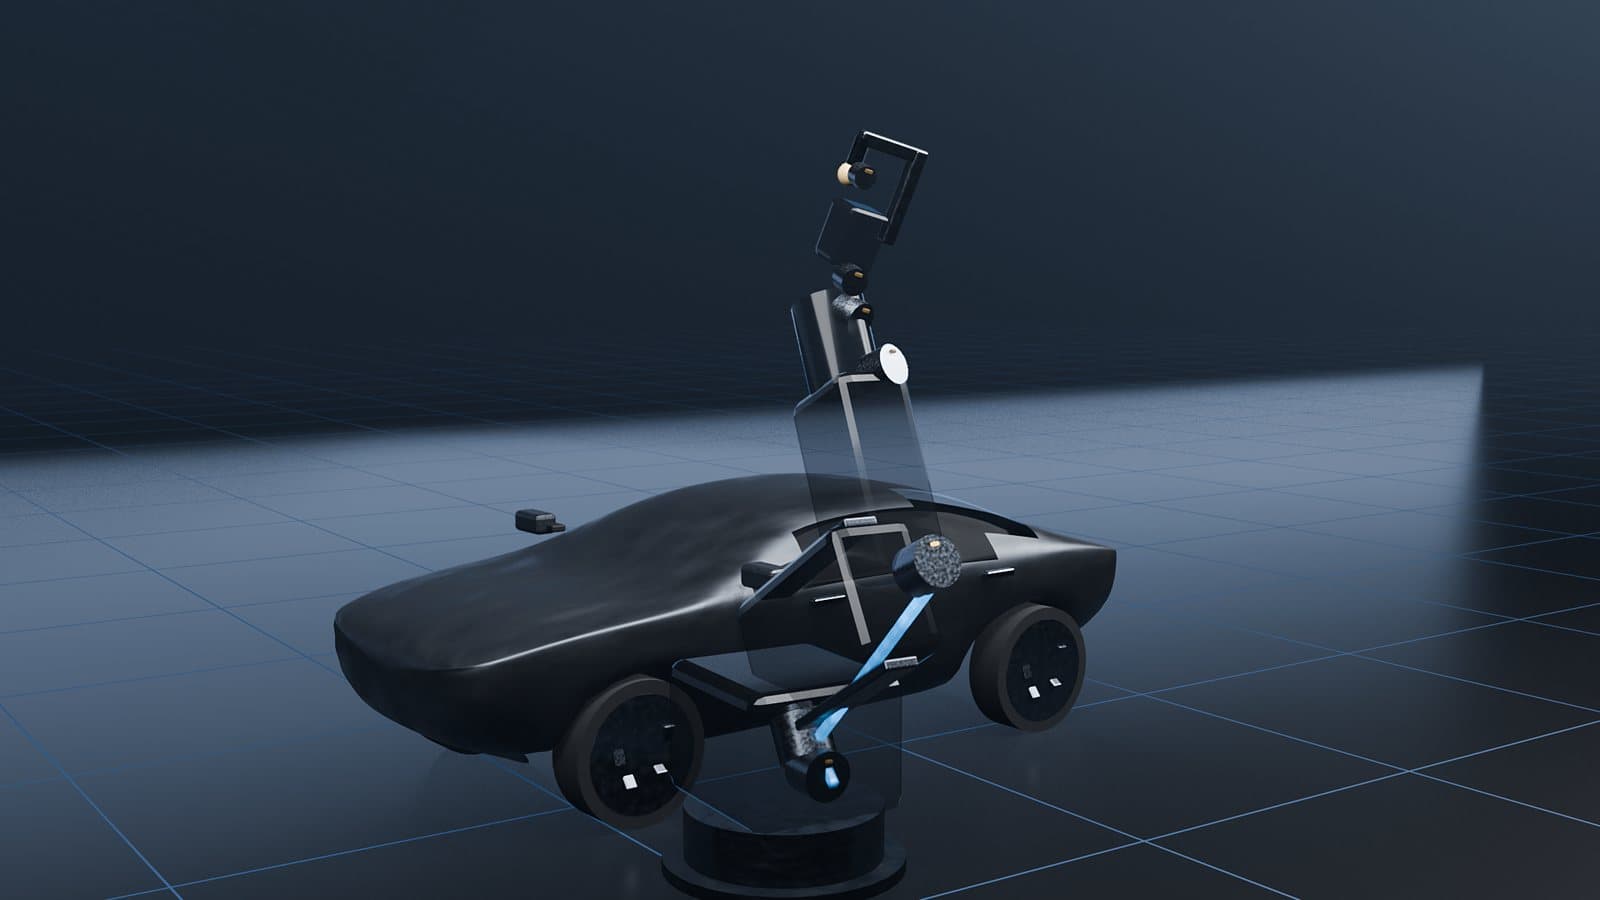
Tek çerçeve, bütün makineler: EtherCAT veriyi üretim hattında nasıl taşır
Kontrolcü her çevrimde, hattaki her cihaz için yeri olan tek bir çerçeve kurar. Çerçeve geçerken her cihaz kendi komutunu alır ve cevabını geri yazar; donanımda, yolda. Tezgâhımızda ölçülen: ortalama 19,2 µs, en fazla 30,9 µs, %0 paket kaybı.
 0:27
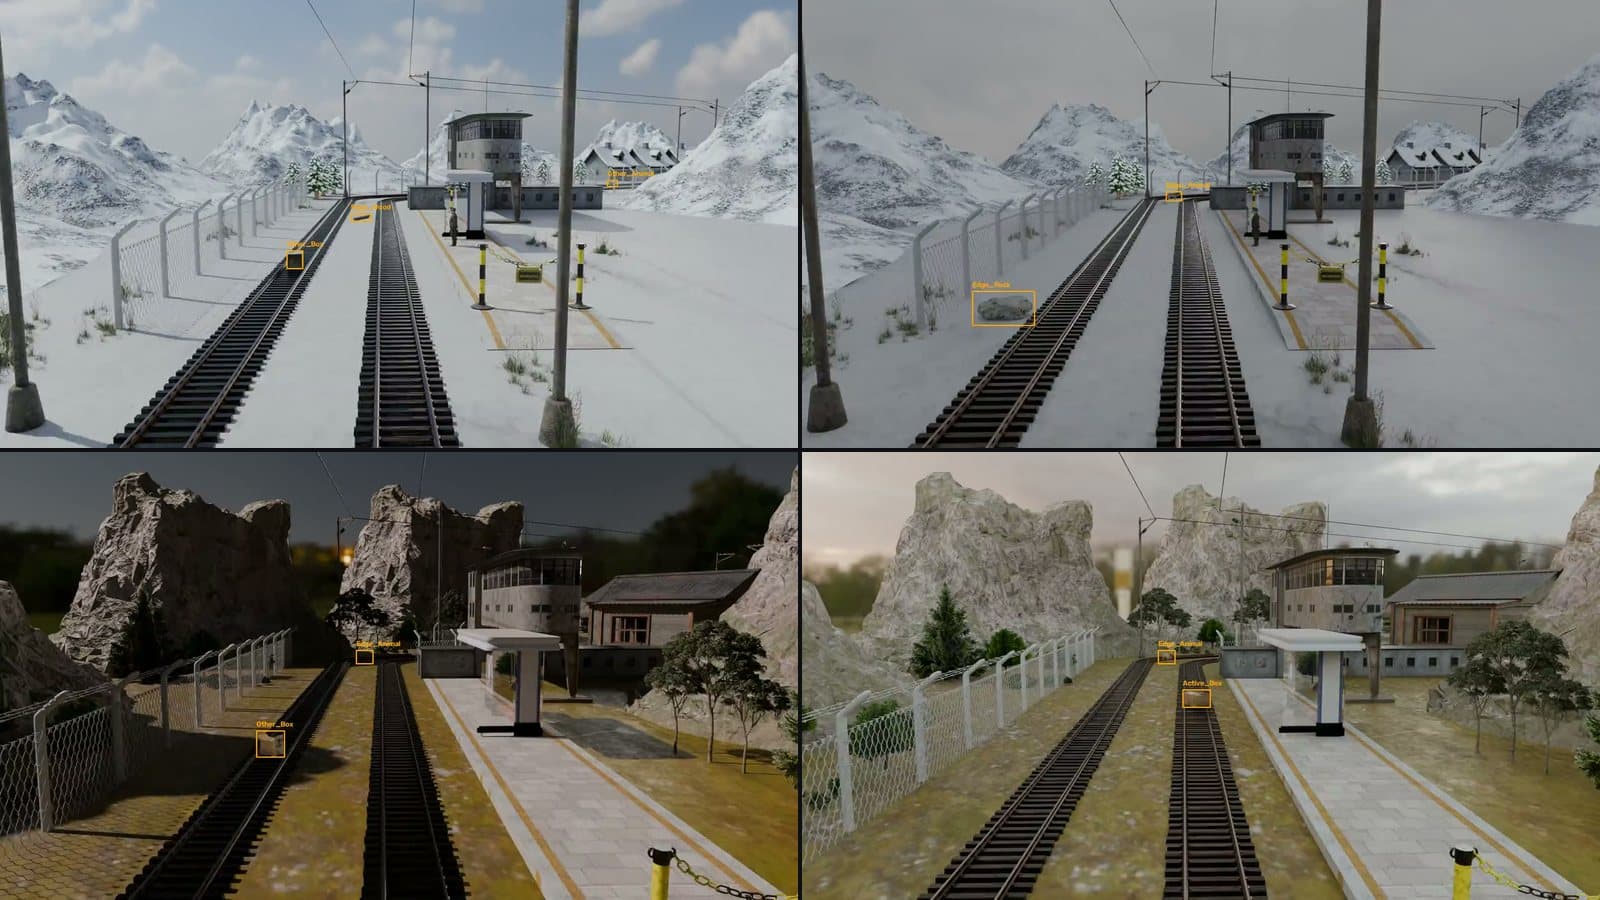
Kışı beklemedik: tek demiryolu sahnesi, dört koşul (sentetik veri)
Tek demiryolu sahnesi, tek kamera yolu, dört çevre koşulu; çekilmedi, Blender'da render edildi. Turuncu kutular renderer'ın yazdığı yer gerçeğidir ve dört koşulda da aynıdır.
 0:20
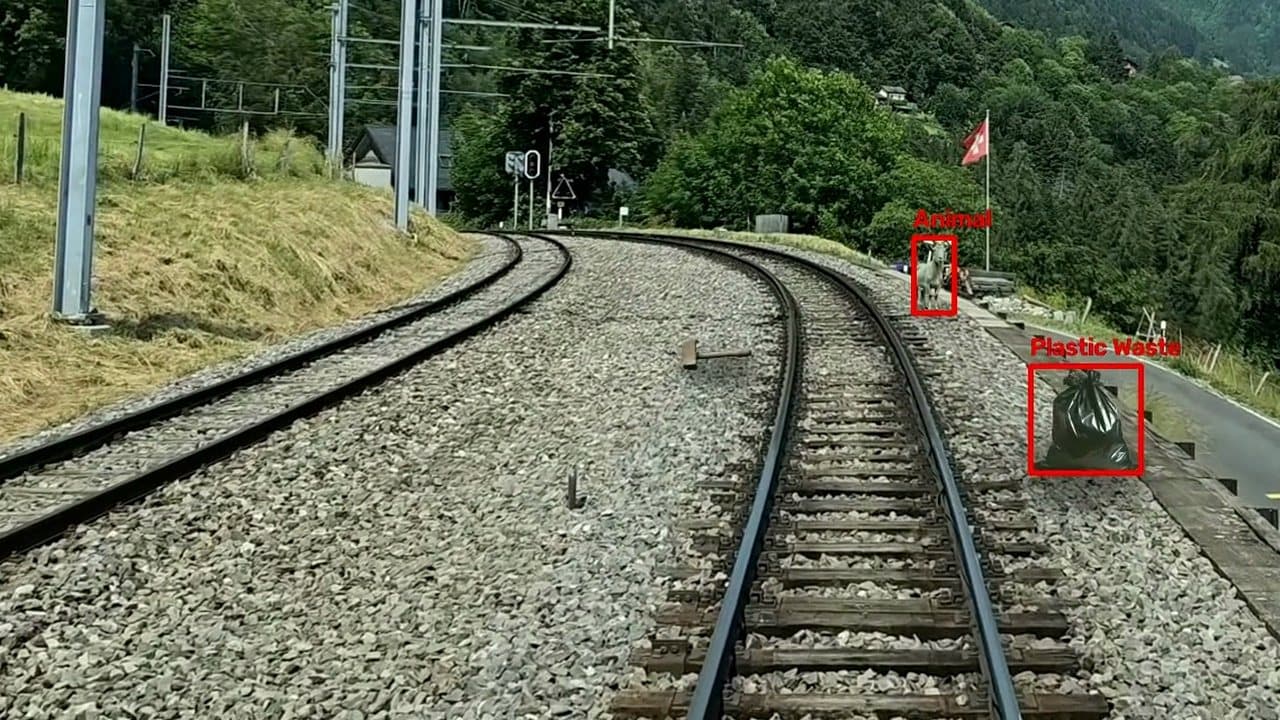
Gerçek demiryolu görüntüsünde otomatik etiketli sentetik engeller
Gerçek kabin görüntüsü üzerine sentetik engel: her karede ray segmentasyonu, ray açıklığına göre ölçeklenen ve dünyaya kilitlenen yerleşim, yerleştirme adımından çıkan YOLO etiketleri. Bu koşu: 960 kare, 8 sınıf, 3.145 etiket.
 0:35
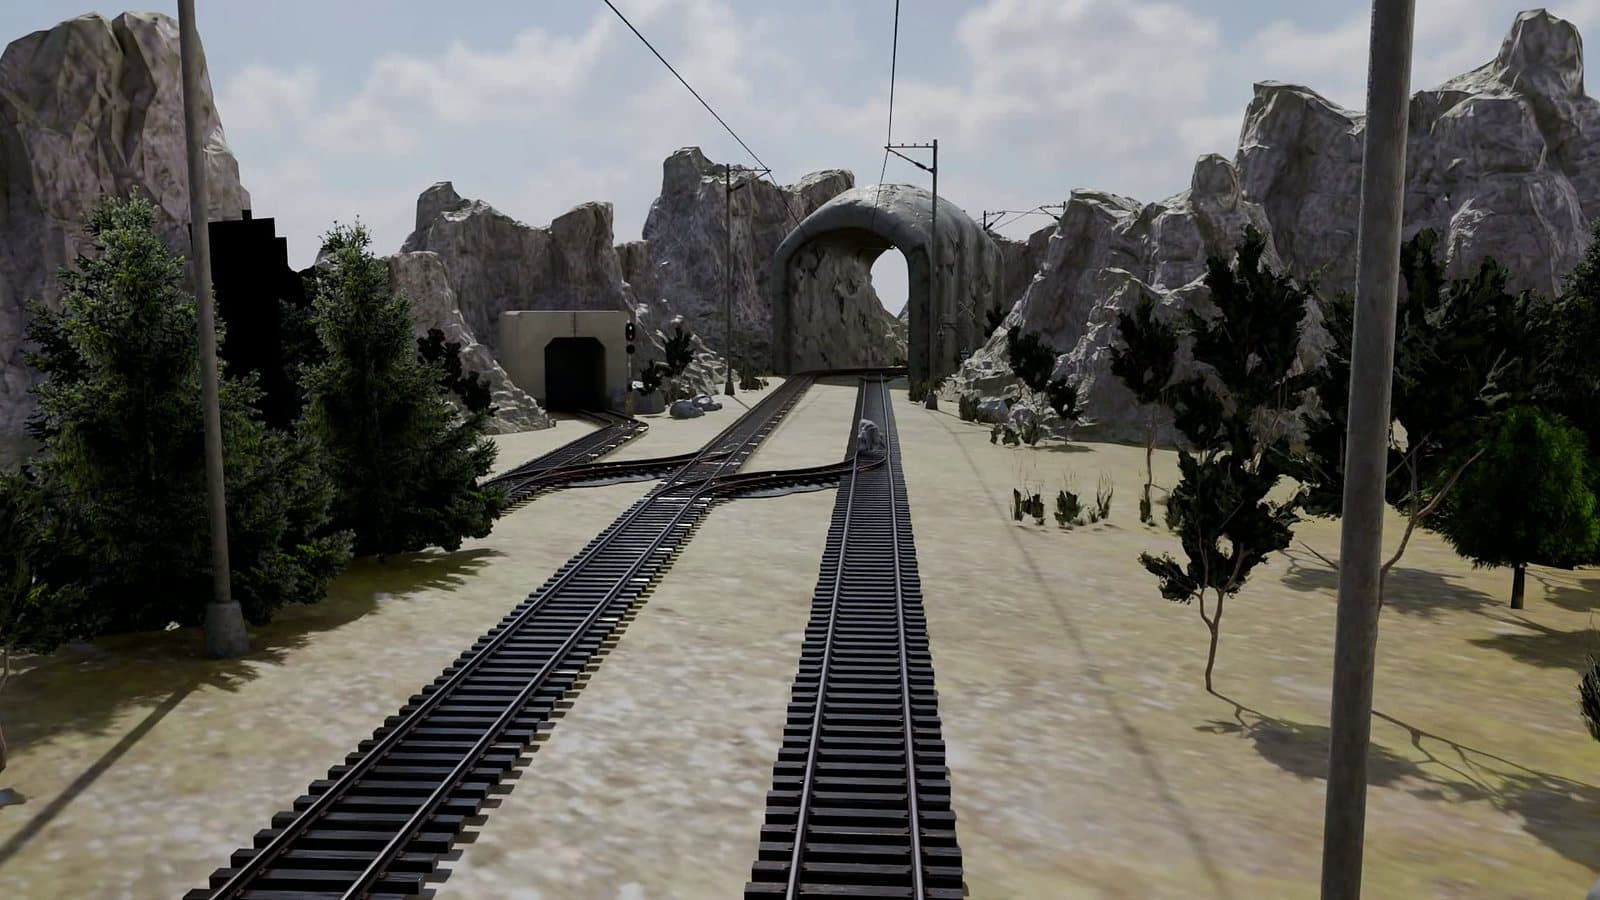
Çekemeyeceğiniz eğitim verisi: Blender'da sentetik demiryolu engelleri
Eğitim verisi toplamak için bir trenin önüne kaya koyamazsınız. Sahne Blender'da üretiliyor ve etiketler onunla birlikte çıkıyor: raydaki kaya, hayvan ve kutu, her biri otomatik kutusu ve sınıf etiketiyle.
Kavramsal görüntü
Sahne, araçlar ve ekrandaki kutu ve izler bizim 3B animasyonumuz; dedektör çıktısı değil. Bir mimari ilkeyi gösterir, ölçüm iddia etmez.
Tezgâh verisi
Ekranda sayı varsa kendi tezgâhımızda ölçülmüştür ve kurulumu yanında durur. Bugün bu yalnızca EtherCAT görüntüsünde var; ortalamanın yanında maksimumu da veririz.
Sentetik veri
Demiryolu görüntülerindeki kutular model tahmini değil, render ya da yerleştirme anında yazılan yer gerçeğidir. Görüntü üretilmiştir, sahadan kaydedilmemiştir.